
Tampilan:0 Penulis:Editor Situs Publikasikan Waktu: 2026-09-24 Asal:Situs


Sasis berfungsi sebagai fondasi fisik sistem robot Anda. Anda harus memilihnya dengan hati-hati. Memilih basis yang salah sering kali memicu kegagalan berjenjang. Kegagalan ini berdampak negatif pada kapasitas muatan, manajemen daya, dan keandalan navigasi secara menyeluruh. Memindahkan proyek robotika dari prototipe awal ke penerapan komersial penuh memerlukan perubahan fokus yang besar. Anda harus melihat jauh melampaui metrik mobilitas dasar. Insinyur perlu memprioritaskan ketahanan yang kuat, kesiapan integrasi perangkat keras, dan kendala lingkungan tertentu. Artikel ini memberi Anda kerangka kerja yang ketat dan praktis untuk mengevaluasi faktor-faktor penting ini. Kami akan membantu Anda menyelaraskan pilihan perangkat keras Anda langsung dengan kebutuhan teknis kompleks Anda. Anda akan belajar bagaimana menyeimbangkan lingkungan operasional yang keras dengan jadwal komersial yang ketat. Di akhir panduan ini, Anda akan memahami dengan tepat cara memilih model Sasis Robot dengan benar yang menjamin keberhasilan operasional jangka panjang.
Anda harus mengevaluasi di mana robot beroperasi sebelum melihat spesifikasi perangkat keras. Lingkungan pengoperasian menentukan setiap pilihan desain selanjutnya. Mengabaikan faktor lingkungan menjamin kegagalan perangkat keras yang cepat.
Kami mengategorikan lingkungan operasional menjadi dua domain utama:
Selanjutnya, Anda harus menilai dinamika muatan Anda. Vendor sering kali mengiklankan kapasitas muatan statis yang mengesankan. Namun, angka statis hanya menceritakan separuh cerita. Muatan statis menentukan apa yang ditahan oleh pangkalan saat tidak bergerak. Muatan dinamis menentukan apa yang diangkutnya dengan aman saat bergerak. Anda harus mempertimbangkan gaya akselerasi dan momentum pengereman. Momentum yang tinggi dapat dengan mudah membuat unit tidak seimbang saat berhenti darurat.
Center of Gravity (CoG) memainkan peran besar dalam stabilitas dinamis. Titik pemasangan yang tinggi menggeser distribusi bobot ke atas. Pergeseran vertikal ini menuntut torsi motor yang lebih tinggi untuk menjaga kestabilan saat berbelok. Hal ini juga meningkatkan risiko terguling di medan yang tidak rata. Anda harus selalu memasang komponen berat seperti baterai dan motor primer serendah mungkin.
Terakhir, tuntutan kekuasaan dan otonomi memerlukan perhitungan yang cermat. Desain yang indah akan gagal jika baterai mati di tengah-tengah suatu tugas. Ikuti langkah-langkah berikut untuk mengukur kebutuhan listrik Anda secara akurat:
Memilih kinematika yang tepat memastikan robot Anda menavigasi lingkungannya secara efisien. Mari kita uraikan jenis penggerak utama yang tersedia di pasar.
Platform sasis beroda mewakili pilihan paling umum. Mereka menawarkan efisiensi luar biasa pada permukaan yang sesuai. Kita dapat membagi sistem beroda menjadi tiga kategori utama. Sistem penggerak diferensial menawarkan kemampuan manuver yang tinggi. Mereka menggunakan logika kontrol yang sangat sederhana. Dua roda yang digerakkan secara independen mengarahkan robot dengan berputar pada kecepatan berbeda. Basis ini paling cocok untuk lingkungan dalam ruangan yang datar. Roda omnidireksional atau Mecanum unggul di ruang sempit dan terbatas. Mereka melakukan manuver lateral yang rumit dengan mudah. Namun, mereka mengalami masalah getaran yang parah. Mereka juga kurang memiliki traksi yang cukup di permukaan luar yang tidak rata. Kemudi Ackermann meniru desain otomotif standar. Ini terbukti sangat hemat energi untuk penggunaan di luar ruangan. Ia menangani traversal berkecepatan tinggi dan jarak jauh dengan sangat baik. Ia tidak memiliki kemampuan memutar poros nol derajat.
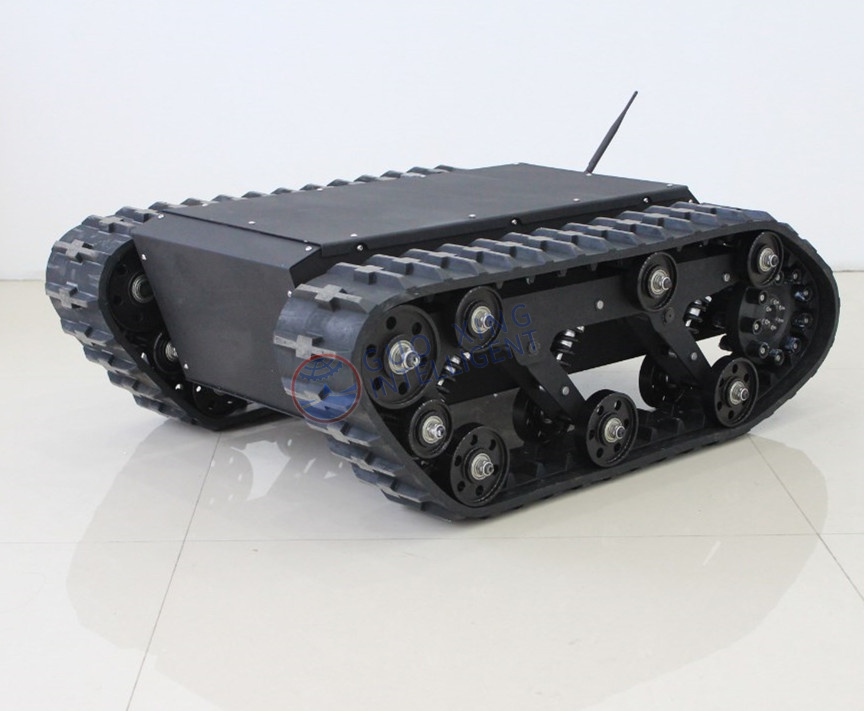
Platform sasis yang dilacak menggunakan trek karet atau baja yang berkesinambungan, bukan roda. Mereka memberikan distribusi bobot yang unggul di atas tanah lunak. Mereka menangani rintangan dan pendakian lereng dengan sangat baik. Mereka tetap sangat penting untuk aplikasi off-road tugas berat. Platform yang dilacak memang memiliki kelemahan yang signifikan. Mereka memiliki kecepatan tertinggi yang jauh lebih rendah. Mereka mengonsumsi lebih banyak daya secara signifikan karena gesekan lintasan. Mereka juga berisiko merobek permukaan lunak selama putaran poros yang tajam.
Realitas penangguhan sering kali membuat atau menghancurkan aplikasi tingkat lanjut. Anda harus melindungi sensor sensitif tingkat atas dari kerusakan akibat getaran yang parah. Perangkat seperti unit LiDAR yang mahal cepat rusak karena guncangan mekanis yang terus-menerus. Atasi hal ini dengan mengintegrasikan pengaturan suspensi khusus. Mekanisme rocker-bogie memungkinkan roda memanjat rintangan tinggi sekaligus menjaga bodi utama tetap stabil. Suspensi penyerap goncangan independen sepenuhnya mengisolasi rangka utama dari benturan keras.
| Tipe Penggerak | Lingkungan Ideal | Keunggulan Utama | Keterbatasan Utama |
|---|---|---|---|
| Roda Diferensial | Dalam Ruangan, Permukaan Datar | Logika kontrol sederhana, sangat lincah | Berjuang keras di medan yang berat |
| Beroda Mecanum | Dalam Ruangan, Ruang Sempit | Gerakan lateral segala arah | Traksi luar ruangan buruk, getaran tinggi |
| Ackermann Dikemudikan | Luar Ruangan, Jarak Jauh | Kecepatan tinggi, efisiensi luar biasa | Tidak dapat melakukan putaran nol derajat |
| Dilacak Terus Menerus | Luar Ruangan, Medan Tidak Rata | Kemiringan yang unggul dan jarak bebas rintangan | Konsumsi daya tinggi, kecepatan lebih rendah |
Memilih bahan konstruksi yang tepat memastikan robot Anda bertahan dalam tugas sehari-harinya. Kami mengandalkan matriks pemilihan material yang mudah untuk memandu keputusan teknis yang penting ini.
Paduan aluminium berdiri sebagai standar industri mutlak. Ini menyeimbangkan bobot keseluruhan dan kekakuan struktural dengan sempurna. Ini cocok dengan sebagian besar aplikasi komersial dengan mulus. Produsen dengan mudah mengolah aluminium menjadi bentuk modular yang kompleks. Serat karbon memiliki harga yang mahal. Ia menawarkan kinerja ultra-ringan dan kekakuan tinggi. Para insinyur mencadangkannya untuk drone berkecepatan tinggi atau tugas ketangkasan yang sangat terspesialisasi. Baja menjadi sangat diperlukan untuk muatan ultra-heavy-duty. Ini memberikan kekuatan tarik yang tak tertandingi. Namun, baja memberikan hukuman berat yang sangat besar. Massa fisik ekstra ini menuntut arus yang lebih tinggi secara terus menerus dari motor. Ini menghabiskan masa pakai baterai dengan cepat.
Peringkat Ingress Protection (IP) menentukan ketahanan lingkungan. Anda tidak dapat mengerahkan robot dalam ruangan di luar ruangan tanpa memeriksa peringkat ini. IP54 berfungsi sebagai garis dasar minimum absolut untuk penggunaan komersial umum. Ini menangani debu ringan di sekitar dan percikan air sesekali. Penyapu industri biasanya menampilkan peringkat ini. Aplikasi pertanian atau taktis memerlukan perlindungan yang jauh lebih kuat. Mereka memerlukan peringkat IP65 atau IP67. Peringkat yang lebih tinggi ini tahan terhadap badai debu lebat, lumpur tebal, dan pencucian bertekanan langsung.
Anda harus secara aktif meneliti penyegelan fisik komponen penting. Air dan debu merusak rumah motor yang terbuka dengan cepat. Gearbox dan penutup listrik memerlukan segel yang sangat rapat. Selalu verifikasi perlindungan ini sebelum penerapan di lapangan. Kegagalan segel air kecil sering kali merusak peralatan elektronik internal yang bernilai ribuan dolar secara instan. Periksa kelenjar masuk kabel secara khusus, karena kelenjar tersebut mewakili titik kegagalan yang paling umum.
Kerangka fisik yang kuat tidak berarti apa-apa tanpa integrasi digital yang solid. Basis pilihan Anda harus berkomunikasi dengan lancar dengan sistem komputasi tingkat tinggi. Jangan mengabaikan ekosistem kelistrikan dan perangkat lunak.
Mulailah dengan meninjau antarmuka kontrol dan komunikasi yang tersedia. Pastikan perangkat keras mendukung protokol standar industri yang telah terbukti. CAN bus, RS232, RS485, dan Ethernet mewakili garis dasar yang diperlukan. Bus CAN menawarkan kekebalan kebisingan yang luar biasa dalam pengaturan pabrik. Ethernet menyediakan bandwidth besar untuk mengirimkan data encoder resolusi tinggi. Anda juga memerlukan kompatibilitas kerangka kerja sumber terbuka. Carilah ketersediaan driver ROS atau ROS2 yang andal. Vendor yang memasok node ROS2 asli menghemat upaya rekayasa perangkat lunak tim Anda selama berminggu-minggu. Dokumentasi API yang jelas mencegah hambatan integrasi yang besar.
Selanjutnya, evaluasi fitur sensor dan integrasi daya dengan cermat. Fleksibilitas pemasangan tetap sangat penting untuk pembuatan prototipe cepat. Cari slot ekstrusi aluminium standar di sepanjang rangka. Matriks lubang berulir yang telah dibor sebelumnya juga sangat membantu. Mereka memungkinkan Anda menambahkan LiDAR, kamera kedalaman, dan lengan robot modular dengan mudah. Tanpa ini, Anda akan membuang waktu berhari-hari untuk membuat braket pemasangan khusus.
Papan distribusi daya (PDB) menjaga sistem eksternal Anda tetap berjalan dengan aman. PDB yang kuat menawarkan beberapa keluaran tegangan yang diatur. Anda mungkin memerlukan saluran 5V, 12V, dan 24V secara bersamaan. Saluran ini memberi daya pada unit komputasi eksternal secara langsung. Mereka menjaga modul seperti NVIDIA Jetson berjalan dengan lancar. Mereka juga memberi makan sensor navigasi Anda dengan aman dari baterai traksi utama. PDB khusus mengisolasi papan logika sensitif dari lonjakan tegangan motor yang keras. Ini mencegah komputer melakukan boot ulang secara acak selama akselerasi berat.
Memilih vendor memerlukan pengawasan yang sama besarnya dengan memilih perangkat keras fisik. yang komprehensif Panduan pemilihan sasis robot harus mengatasi dilema pembelian versus pembuatan secara mendalam.
Evaluasi jam teknis yang diperlukan untuk membangun unit khusus dari awal. Bandingkan upaya ini dengan pengintegrasian platform komersial siap pakai (COTS) yang sudah terbukti. Solusi COTS biasanya unggul dalam penerapan komersial yang cepat. Mereka menghemat banyak waktu pengembangan internal tim Anda. Mereka membiarkan insinyur robotika Anda hanya fokus pada perangkat lunak otonomi daripada men-debug mekanisme mobilitas dasar. Membuat rangkaian penggerak khusus sering kali menjebak tim dalam pengulangan perangkat keras yang tiada habisnya.
Terapkan kriteria evaluasi vendor yang ketat selama fase pemilihan awal Anda. Kualitas dokumentasi mengungkapkan banyak hal tentang sebuah perusahaan. Kurangnya skema pengkabelan atau model CAD 3D yang akurat menjadi tanda bahaya besar. Anda tidak dapat merancang muatan khusus tanpa file langkah yang akurat. Dukungan teknis yang tidak responsif menjamin penundaan penerapan di masa depan. Anda memerlukan mitra teknik yang responsif, bukan hanya pemasok suku cadang jarak jauh.
Skalabilitas dan waktu tunggu produksi menentukan kesuksesan komersial jangka panjang Anda. Ajukan pertanyaan sulit tentang kemampuan manufaktur mereka. Bisakah vendor meningkatkan produksi dengan cepat? Mereka mungkin menyediakan satu unit evaluasi dengan mudah untuk pembuatan prototipe awal. Bisakah mereka mengirimkan lima puluh unit identik untuk penempatan armada Anda? Selidiki ketahanan rantai pasokan komponen mereka. Rantai pasokan vendor yang rusak akan segera menghentikan seluruh peluncuran komersial Anda. Pastikan mereka menyediakan suku cadang pengganti yang penting seperti driver motor, kabel encoder, dan track belt secara lokal.
Memilih basis yang tepat menentukan keberhasilan teknis seluruh proyek robotika Anda. Anda harus menetapkan jalur evaluasi yang ketat dan obyektif. Mulailah dengan mendefinisikan lingkungan operasi fisik dengan jelas. Cocokkan jenis penggerak secara langsung dengan kebutuhan medan spesifik tersebut. Evaluasi distribusi bobot dan batas muatan dinamis secara agresif. Verifikasi antarmuka kelistrikan perangkat keras dan kesiapan integrasi perangkat lunak Anda di awal siklus desain. Terakhir, periksa vendor pilihan Anda untuk skalabilitas produksi dan dukungan teknis yang responsif.
Kami sangat menyarankan untuk berinvestasi pada sistem komersial yang terdokumentasi secara menyeluruh. Platform yang sedikit lebih mahal yang menawarkan dukungan ROS2 asli memberikan hasil yang sangat cepat. Ini menghemat ribuan dolar dalam rekayasa perangkat lunak internal dan waktu debugging perangkat keras. Ini mempercepat waktu produk Anda untuk dipasarkan secara signifikan. Hal ini juga mencegah kegagalan besar di lapangan.
Ambil tindakan hari ini untuk mendorong proyek Anda maju. Tinjau platform mobilitas spesifik yang relevan dengan industri Anda. Unduh lembar spesifikasi teknik terperinci untuk perbandingan komponen berdampingan. Hubungi tim teknik khusus untuk konsultasi muatan komprehensif. Buat keputusan dasar perangkat keras Anda dengan penuh keyakinan.
J: Tugas pertanian mengharuskan kita melewati medan yang tidak dapat diprediksi, berlumpur, dan sangat tidak rata. Platform terlacak atau penggerak diferensial roda besar menawarkan kinerja terbaik di sini. Mereka memberikan distribusi bobot yang unggul dan pembersihan rintangan yang sangat baik. Anda harus memprioritaskan sistem suspensi independen untuk menstabilkan muatan pertanian yang berat. Selalu pastikan unit memiliki peringkat lingkungan IP65 atau lebih tinggi untuk tahan terhadap paparan air, lumpur, dan debu yang parah.
A: Menghitung torsi motor memerlukan rumus fisika tertentu. Anda mengalikan massa total robot dengan jari-jari roda penggerak. Pertimbangkan sudut kemiringan maksimum yang diharapkan yang ingin Anda daki. Sertakan tingkat percepatan yang diinginkan untuk mengatasi gesekan statis awal. Para insinyur sangat menyarankan untuk menambahkan margin keselamatan 20 hingga 30 persen pada perhitungan akhir ini. Hal ini mencegah kondisi motor terhenti di bawah beban dinamis yang tidak terduga.
J: Secara umum, Anda sebaiknya menghindari penggunaan roda Mecanum di luar ruangan. Roda ini memiliki roller diagonal kecil yang tidak terlindungi. Kotoran, kerikil, dan puing-puing biologis dengan cepat menghambat mekanisme yang tepat ini. Sistem Mecanum juga mengalami traksi yang sangat buruk pada permukaan yang longgar atau tidak rata seperti tanah basah. Selain itu, struktur pemasangan mekanisnya yang kaku biasanya tidak memiliki suspensi yang diperlukan untuk melindungi muatan sensitif dari getaran luar ruangan yang konstan.
J: Sasis hanya berfungsi sebagai fondasi perangkat keras. Ini mencakup rangka struktural, motor traksi, roda, baterai internal, dan penggerak motor dasar. Ia tidak dapat melakukan tugas apa pun secara mandiri. Robot Seluler Otonom (AMR) yang lengkap dibangun sepenuhnya berdasarkan basis ini. Pengguna atau integrator sistem harus menambahkan modul komputasi tingkat tinggi, sensor LiDAR navigasi canggih, dan perangkat lunak otonomi khusus untuk menjadikannya cerdas.